
如果 AI 的目标正好位于两块导航网格之间的空隙,并且目标到导航网格的距离大于 MoveTo 的停止距离,寻路就可能一直无法结束。
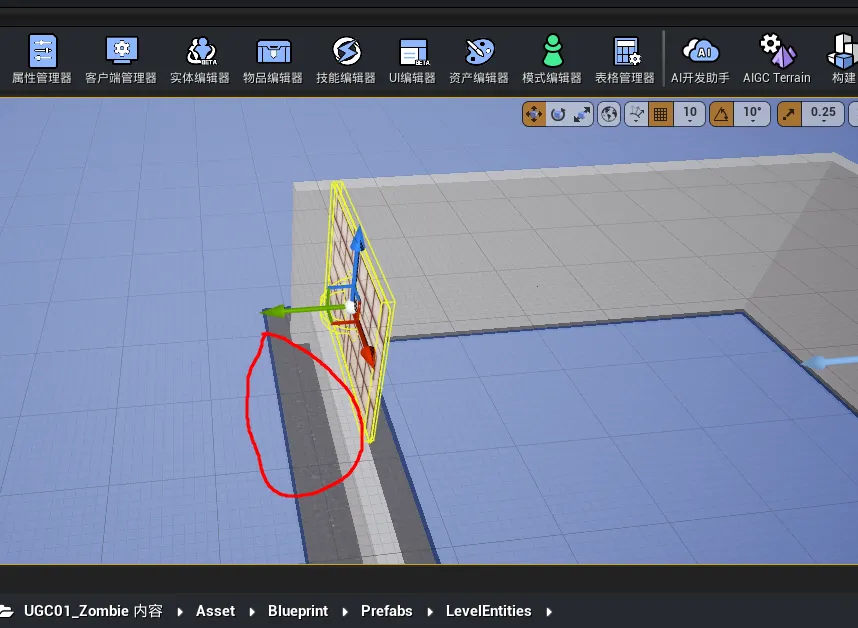
下图中黄色物体是追踪目标,但它离导航网格的可达区域太远:
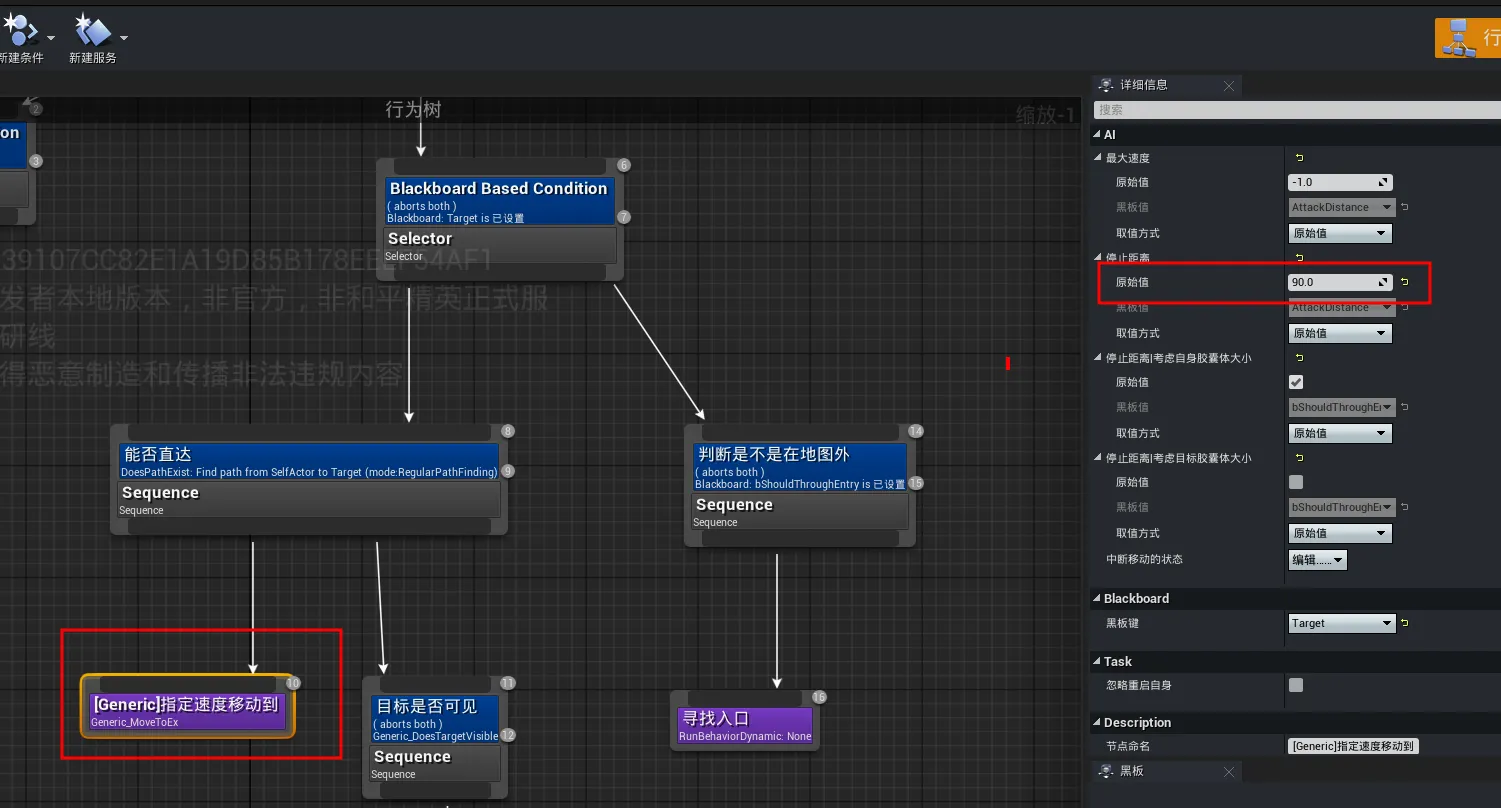
同时,行为树 MoveTo 节点的停止距离设置得过小:
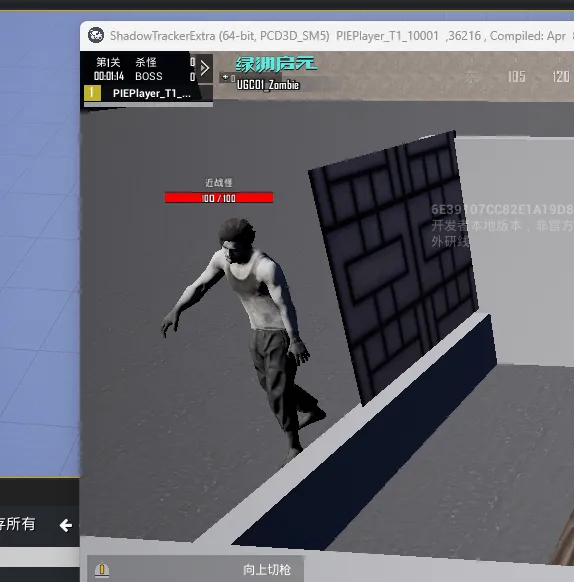
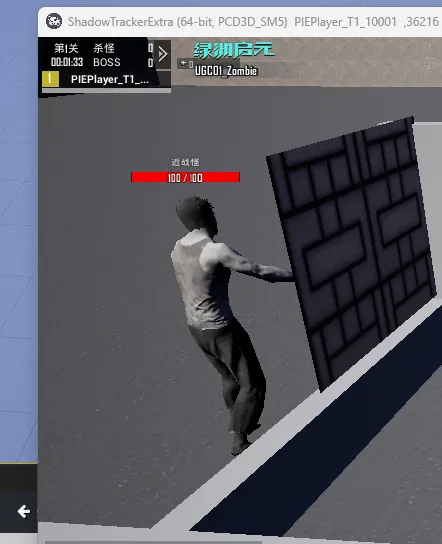
最终表现是怪物无法到达目标,又达不到停止条件,只能在原地来回走动。
AI 追踪非玩家对象时,尤其是目标可能落在导航网格间隙的情况,应适当增加判断距离和寻路停止距离,并在相关参数中启用考虑双方胶囊体大小的选项。
目标离可达区域太远、停止距离又太小时,AI 会卡在原地反复移动。
如果 AI 的目标正好位于两块导航网格之间的空隙,并且目标到导航网格的距离大于 MoveTo 的停止距离,寻路就可能一直无法结束。
下图中黄色物体是追踪目标,但它离导航网格的可达区域太远:
同时,行为树 MoveTo 节点的停止距离设置得过小:
最终表现是怪物无法到达目标,又达不到停止条件,只能在原地来回走动。
AI 追踪非玩家对象时,尤其是目标可能落在导航网格间隙的情况,应适当增加判断距离和寻路停止距离,并在相关参数中启用考虑双方胶囊体大小的选项。
Discussion
留言讨论
发表留言时,评论服务会记录必要的 IP 与 User-Agent 信息,用于安全审核和防止滥用。